RW-V111B(다이렉트 드라이브)는 고정밀 반도체 공정을 위해 설계된 소형 듀얼 암 웨이퍼 핸들링 로봇입니다. 0.5kg의 페이로드, Class 1 @ 0.1μm의 청정도, DC 48V / DC 24V 전원 공급 장치를 갖추어 유연한 상단 장착 통합으로 깨끗하고 신뢰할 수 있는 웨이퍼 핸들링을 제공합니다.
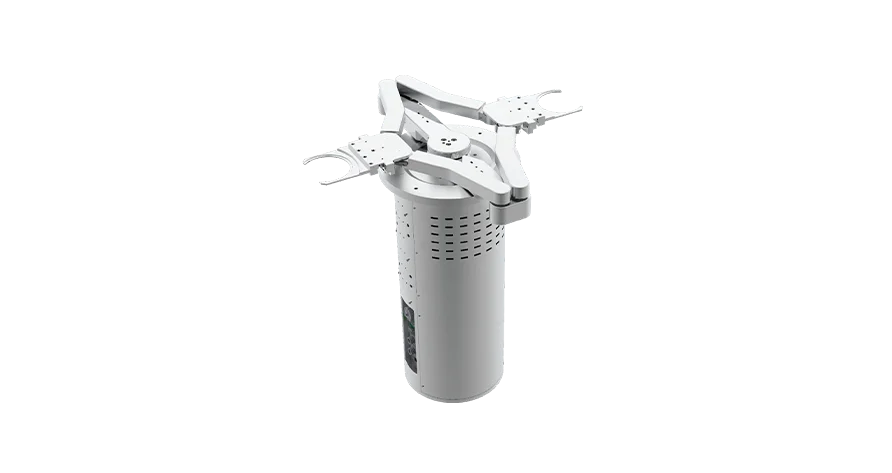
| 암형 | 듀얼암 | ||
| 여행 | Z축 | 40mm | |
| T 축 | 0~360도 | ||
| R/W 축 | 351mm(맞춤형 가능) | ||
| 최고 속도 | Z축 | 250mm/s | |
| T 축 | 초당 360도 | ||
| R/W 축 | 1000mm/s | ||
| 반복 위치 지정 정확도 | Z축 | ±0.05mm | |
| T 축 | ±0.006도 | ||
| R/W 축 | ±0.05mm | ||
| 페이로드 | 0.5Kg(엔드 이펙터 포함) | ||
| 제어 축 수 (서보) | 3 | ||
| 청정도 등급 | [email protected]μm | ||
| 장착 방식 | 상단 장착 | ||
| 총 중량 | 50kg | ||
| 진공도 | <1×10-⁶Pa | ||
| 본체 누설률 | <1×10-⁹std.cc/sec He | ||
| 케이블 길이(로봇-제어기) | 3m(표준) | ||
| 입출력 인터페이스 | 5인;80아웃 | ||
| 전원 공급 장치 | DC48V 25A, DC24V 5A | ||