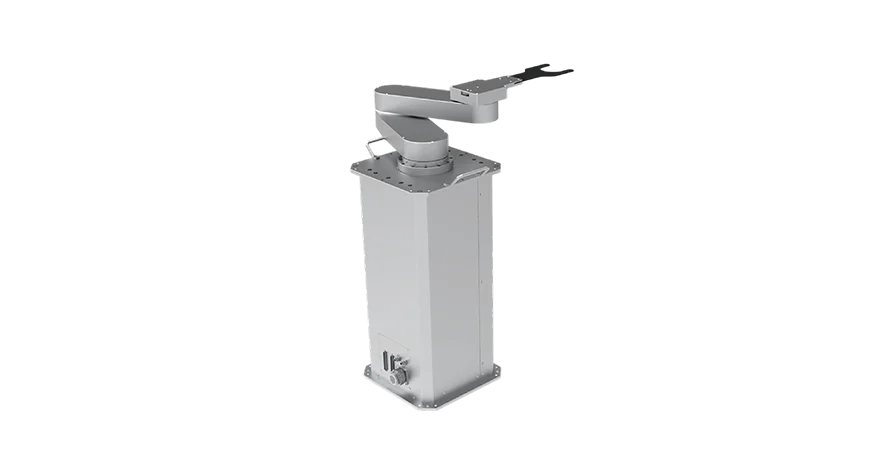
RW-A000H는 안정적이고 정밀한 반도체 자동화를 위해 설계된 고하중 웨이퍼 핸들링 로봇입니다. 저전압 서보 암, 최대 10kg의 하중 용량, 0.1μm에서 Class 1의 청정도를 갖추고 있으며, 유연한 상단 또는 하단 장착과 AC 220V 구동을 제공하면서 까다로운 클린룸 어플리케이션을 지원합니다.
| 드라이브 방식 | R/Z/T 축 | 저전압 서보 | |
| 여행 | R 축 | 팔 길이: 190/260 mm | |
| Z축 | 300/450/500mm | ||
| T 축 | 0-340° | ||
| 최고 속도 | R 축 | 700mm/s | |
| Z축 | 500mm/s | ||
| T 축 | 130°/s | ||
| 반복적인 위치 정확도 | R/Z 축 | ±0.1mm | |
| Z축 | ±0.02° | ||
| 청정도 등급 | [email protected]μm | ||
| 소음 | ≤80dB | ||
| 전원 공급 장치 | 단상 AC 220V, 50/60Hz | ||
| 케이블 길이 | 3m(표준) | ||
| 공기 공급 | CDA | Φ6퀵 피팅, 0.4~0.6MPa, 10NL/분 | |
| 진공 | -50~-70kPa | ||
| 진동값 관리 | <0.5g | ||
| I/O 인터페이스 | 8IN;8OUT | ||
| 장착 방식 | 상/하단 장착 | ||
| 페이로드 | ≤10kg(끝추가 장치 포함) | ||
| 엔드 피더 | 대형 포크 (사용 가능) | ||